 tameshita
jumperとは?入れ方・学習のさせ方・かかる時間を実際に使って調べてみた動いた
この日に実際に動かした結果です。内容の誤りに気づかれた場合はお問い合わせください。確認のうえ訂正します。
使う前に分かること
| 必要なもの | Python 3.10-3.13、AIコーディングツール(Claude Code など。無くても scripts/train.py を直接打てる) |
|---|---|
| 動かした環境 | Linux、Python 3.11、CPU のみ(GPU 無し)。 |
| 日本語 | 画面・文書は英語 |
| 確認日 | 2026-10-14(この日に実際に動かした) |
Jumperは、中国のKingKong Roboticsが2026年に発表した22関節のカニ型ロボットです。6本の脚で歩き、ジャンプしたり物をつかんだりでき、まだ市販はされていません(価格も発売時期も未公開)。今回触ったGitHubリポジトリは実機そのものではなく、Jumperの歩き方やダンスといった動きを、MuJoCoというシミュレーター上で強化学習という方法を使って作るためのAIツールキットです。
README自体が「このリポジトリをAIコーディングツールで開いて、下にある一文の依頼例を試してください」と案内しているので、今回はエージェント(Claude Code)に日本語で一文を伝え、歩行の学習とシミュレーター上での再生までを試しました。そのための下ごしらえ(Pythonの実行環境を整えること)だけは、エージェントに作業させる前にこちらで用意しています。見た目のデザインを作る機能や、学習した動きを実機・専用のアプリ形式に書き出して配信する機能(Dockerでのクロスビルドと実機ロボットが必要)は試していません。
エージェントに一文で頼んで、歩行を学習させてもらう
README が最初に案内しているのはこの使い方です。Pythonの実行環境(後述)を用意したうえで、エージェントにこの一文だけを日本語で伝えました。
このリポジトリ(Jumperというカニ型ロボット用のAIツールキット)を使って、トライポッド歩行の動きを学習させて、シミュレーションで再生して結果を確認してほしい。GPUは無いので、時間がかかりすぎない範囲でいい。
エージェントは学習の回数を150回に絞って実行し(CPU4コアで1回あたり約2.5秒、合計6分半)、終わったあとシミュレーター上で再生して、こう返してきました。
Jumper(カニ型6脚ロボット)のツールキットを使って、「トライポッド歩行」(6本の脚を3本ずつの2グループに分けて交互に接地させる、昆虫の基本的な歩き方)をシミュレーション上で学習させてみました。GPUなし・CPU4コアという制限の中で、時間がかかりすぎないように学習の回数を150回に絞って実行しています。学習にかかった時間は実測で約6分半でした。

まず良かった点から。学習の最初のうちは、ロボットはほぼ何もできず、6ステップほど(1秒未満)で姿勢が崩れてすぐにシミュレーションがリセットされる、という状態を繰り返していました。これが学習が進むにつれて改善していき、最後のほうでは1回のエピソード(本来の最大の長さ)をまるごと転ばずに立ち続けられるようになりました。実際に学習済みのモデルをシミュレーターで再生してみても、300ステップ(シミュレーション内時間で約6秒)のあいだ、一度も転倒することなく姿勢を保ち続けていました。つまり「カニ型ロボットが自分の脚で体を支えて立ち続ける」という点は、この短い学習でもしっかり身についた、と言えます。

一方で、もう一つの目標である「指示されたスピードで歩く」という点については、今回の短時間学習ではまだ不十分という結果になりました。再生時のログを見ると、「指示された速度(0.39 m/s、途中から0.65 m/s)」に対して、「実際に出せた速度」は0.00〜0.03 m/s程度にとどまっており、ほとんど足踏みに近い状態で、前にはあまり進めていません。言い換えると、「転ばないように踏ん張る」ことは覚えたけれど、「歩いて前進する」ところまではまだ学習が追いついていない、という段階です。これは不思議なことではなく、実際のロボット学習では数千回以上の学習イテレーションをGPUで何時間もかけて回すのが一般的で、今回のように「CPUで150回・6分強」という非常に軽量な設定では、まず転ばない姿勢制御を覚えるところまでが精一杯、という結果になるのは想定の範囲内です。

まとめると、今回のお試しでは「カニ型ロボットに、転ばず自立する姿勢をごく短時間で学習させ、シミュレーターでその動きを確認する」ところまではきちんと動かせました。ただし「言われた速さで実際に歩く」動作は、今回の軽量設定ではまだ身についていない、というのが正直な結果です。もっと時間をかけて学習を続ければ(イテレーション数を増やせば)歩行そのものも徐々にできるようになっていくはずです。
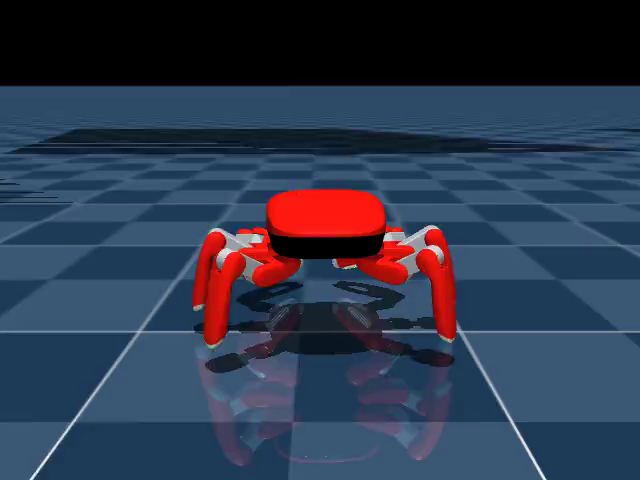
シミュレーターの再生画面はこのような見た目です。チェック柄の床の上に、赤いボディと6本の脚を持つJumperが立っています。
下ごしらえ:Pythonの実行環境を自分で用意する場合
エージェントに丸ごと任せず、自分のパソコンで下ごしらえから手を動かしたい場合は、ターミナル(文字でコマンドを打つ画面)に、上のエージェントが裏で打ったのと同じコマンドを打ちます(今回の検証はLinux上で行いました。普段使っているのがWindowsなら、WSLなどLinuxのコマンドが打てる環境が必要です)。
git clone https://github.com/KingKongRobotics/jumper.git
python3 -m venv .venv && source .venv/bin/activate
pip install torch torchvision
pip install -e .
2行目は、このJumper専用にPythonのプログラムの置き場を切り分けるコマンドです(これをせずに他のプロジェクトと混ぜて入れることもできますが、READMEの案内どおりにしています)。3行目は、READMEではGPUがある場合の入れ方(--index-url https://download.pytorch.org/whl/cu128というURLを指定する形)が案内されていますが、今回はGPUの無い環境なので、何も指定しない通常の入れ方にしています(詳しくは「確認した環境」)。
pip install -e . までが済むと、どんな学習の題材(タスク)が用意されているかを一覧で確認できます。歩行だけでも「ripple」「tetrapod」「tripod」の3種類の歩き方があり、ほかにジャンプ・ダンス・あいさつのジェスチャーなどもタスクとして用意されています。今回はそのうち、最も速いとされる「tripod(トライポッド)」歩行を選びました。
学習を始めようとすると、シミュレーターの描画に使うOpenGL関連のライブラリが足りず、次のエラーで止まりました。
AttributeError: 'NoneType' object has no attribute 'eglQueryString'
これは今回使ったLinux環境に、画面を持たないサーバーなどではよく省かれているグラフィック関連のパッケージが入っていなかったためです。足りないパッケージをLinuxのパッケージ管理コマンド(apt-get)で入れると直りました。使っているLinuxの種類によってはコマンドが異なることがあります。
apt-get install -y libegl1 libgl1 libosmesa6
学習の回数を増やすとどうなるか
エージェントに頼む代わりに、学習のコマンドを自分で直接打つこともできます。打つ内容はエージェントが裏で打っていたものと同じです。
python scripts/train.py --task jumper.tripod --backend native --device cpu --num_envs 64 --headless --no-tensorboard --max-iterations 1500
今回はこの直接の打ち方で、学習の回数を1500回まで増やして試しました(CPU4コア、1回あたり約2.5〜2.6秒、合計で1時間7分)。タスクの設定ファイルを見ると、本来のデフォルトは10,000回で、今回の1500回は6分の1ほどの回数です。結果は、エージェントに頼んだ150回の時と同じ傾向でした。転ばずに立っていられる度合いを示す数値は0.98(ほぼ満点の1.0)まで上がった一方、指示された速度に対する実際の歩く速さはほとんど0のままで、1500回でもまだ「歩き出す」段階には届きませんでした。
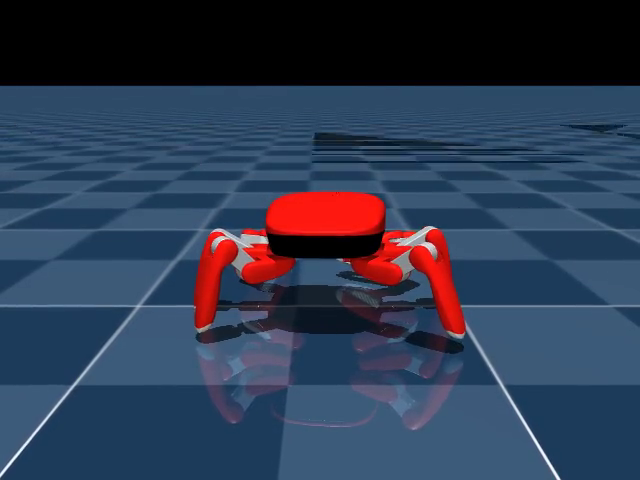
play.pyには--videoというオプションがあり、画面を持たないサーバーでも、再生の様子をmp4の動画ファイルとして保存できます。今回はその動画から切り出した、もう1枚の場面がこちらです。
学習のログを見る限り、立って踏ん張る動きは早い段階で身につき、そこから先の「前に進む」部分で足踏みしているように見えます。CPUだけで本来の10,000回まで学習させようとすると、単純計算で8時間近くかかる計算になり、GPUが無い環境で歩くところまで試すにはかなりの時間が必要だと分かりました。
まとめ
Jumperは、実機を持っていなくても、AIコーディングツールに一文を伝えるだけで、カニ型ロボットの歩き方の学習をシミュレーター上で試せるツールキットでした。今回GPUなしの環境で試した範囲では、「転ばずに立っていられる」ところまではすぐに学習できましたが、「指示された速さで実際に歩く」ところまでは、学習の回数を増やしても届きませんでした。これは正規の案内に沿って試した結果の事実で、ツール自体の欠陥ではなく、計算資源(特にGPU)と学習の回数をどれだけかけられるかの問題です。GPUを持っている人や、もっと長く学習を回せる人なら、歩行まで含めた結果を見られる可能性が高いと思います。ロボットの実機は無くても、動きの仕組みづくりだけなら今すぐ手元で試せる点は面白いところです。
確認した環境
READMEはGPU向けのPyTorchを--index-url https://download.pytorch.org/whl/cu128から入れるよう案内しているが、今回の検証環境では通信の制限でこのURLに届かなかったため、pip install torch torchvision(PyPIの通常の配布)でGPU版のパッケージを入れ、--device cpuを指定して動かした。CPUでの動作そのものはREADME・docs/PROJECT_GUIDE.mdが案内する正規の代替手段(--backend native --device cpu)で、動作に支障は無かった。